Revisión Sistemática Destaca Avances y Retos en Computación Afectiva para la Interacción Niño-Robot

Visión General de la Computación Afectiva en la Interacción Niño-Robot
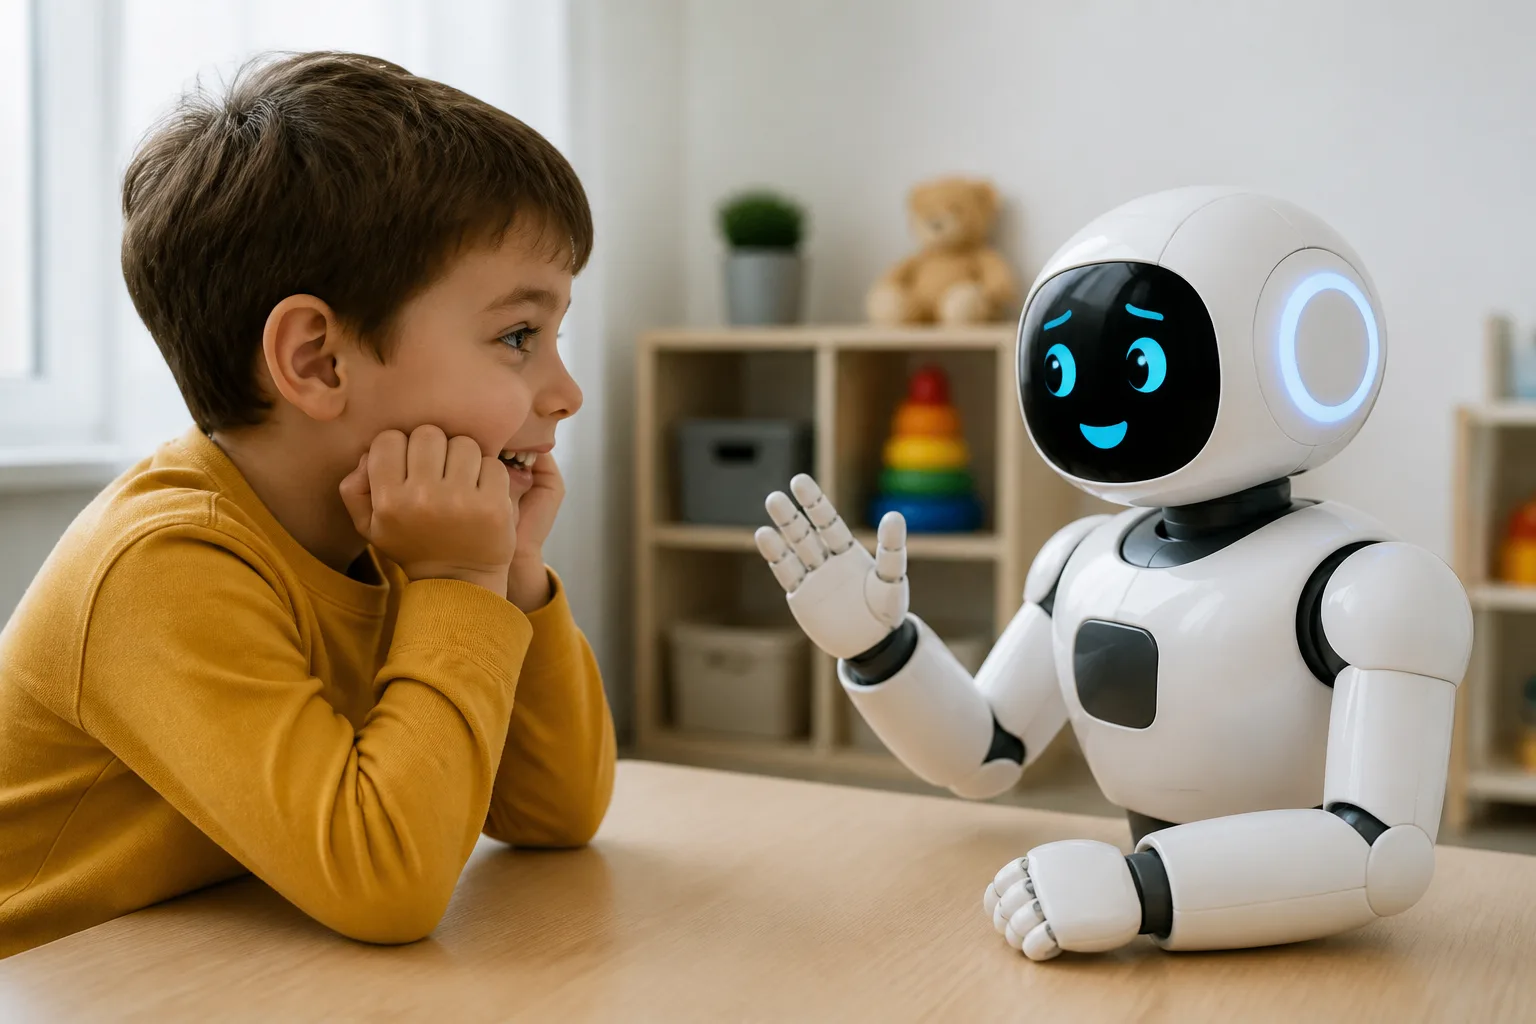
Una revisión sistemática reciente ha examinado el creciente papel de la computación afectiva dentro de la interacción niño-robot (CRI), especialmente en aplicaciones de robótica social como el reconocimiento de emociones, monitoreo del compromiso y las intervenciones para el trastorno del espectro autista (TEA). La revisión analizó 105 estudios para comprender cómo los robots perciben, interpretan, expresan y evalúan estados afectivos durante las interacciones con niños.
Hallazgos Clave de la Revisión
La síntesis de la investigación reveló un fuerte enfoque en escenarios relacionados con el TEA, donde los robots se utilizan para apoyar el desarrollo social y emocional. La mayoría de los estudios se basaron principalmente en datos visuales y conductuales, incluyendo el reconocimiento de emociones faciales y el análisis de movimientos corporales, para evaluar el afecto y los niveles de compromiso de los niños.
Sin embargo, la revisión también identificó varias limitaciones importantes. La detección basada en cámaras dominó el campo, con un uso comparativamente bajo de sensores fisiológicos u otras modalidades complementarias que podrían proporcionar una comprensión más rica de los estados emocionales. Además, muchos estudios carecían de claridad sobre cómo el rol del robot y las estrategias de interacción se alineaban con los objetivos afectivos.
La información sobre cómo los robots expresan emociones y los mecanismos de control que guían estas expresiones fue a menudo insuficiente. La revisión también señaló una escasez general de atención a la explicabilidad—cómo y por qué los robots interpretan las emociones de la manera en que lo hacen—junto con una consideración limitada sobre la gobernanza de datos y las implicaciones éticas a largo plazo de la interacción afectiva niño-robot.
Taxonomía Propuesta para la Interacción Afectiva Niño-Robot
Para abordar la fragmentación en el campo, los autores propusieron una taxonomía integradora que abarca seis dimensiones interconectadas:
- Contexto de la interacción
- Modalidades de detección y características afectivas observadas
- Constructos afectivos y modelos de representación
- Mecanismos computacionales y de control
- Expresión afectiva del robot
- Estrategias de evaluación y adaptación
Este marco consolida las clasificaciones existentes en un modelo centrado en el niño para la interacción afectiva, enfatizando la complejidad y multidimensionalidad de los intercambios emocionales entre niños y robots.
Implicaciones para Familias e Investigaciones Futuras
Para familias y profesionales, estos hallazgos sugieren que, aunque la interacción afectiva niño-robot tiene potencial—particularmente para niños con TEA—las tecnologías actuales a menudo dependen de enfoques de detección limitados y carecen de respuestas emocionales transparentes y explicables. Los desarrollos futuros deberían buscar interacciones robóticas multimodales, corporizadas y apropiadas para el desarrollo, que estén fundamentadas éticamente y consideren las diversas necesidades de los niños.
Limitaciones y Precauciones
Es importante destacar que la revisión subraya desafíos en curso más que soluciones definitivas. El predominio del reconocimiento emocional basado en cámaras puede no capturar el espectro completo de los estados afectivos de los niños, y las consideraciones éticas sobre el uso de datos y los impactos a largo plazo requieren mayor atención.
En general, la computación afectiva en la interacción niño-robot es un campo en evolución que demanda colaboración interdisciplinaria para mejorar la capacidad de respuesta, transparencia y estándares éticos de los robots.
Para más información detallada, consulte la revisión sistemática original en PubMed.
Descarga las imágenes de este artículo